

Entwicklung mechatronischer Systeme
Wir entwickeln Aktorsysteme, Steuerungen und Regelungen als eingebettete Lösungen nach Kundenspezifikation mit höchsten Anforderungen an Präzision, Dynamik, verfügbaren Bauraum, Performance und Effizienz. Wir modellieren und analysieren das Gesamtsystem und finden so die bestmögliche Lösung für Ihr Produkt. Mit Hilfe von leistungsfähigen Simulations- und Rapid-Prototyping-Tools erarbeiten wir Lösungen für eine schnelle und flexible Erstinbetriebnahme Ihres Systems. Wir realisieren Prototypen und begleiten Sie von der Idee bis zur Serieneinführung. Basierend auf Erfahrungen aus zahlreichen Forschungs- und Kundenprojekten bieten wir folgende Leistungen komplett oder auch als Teilleistungen an.
Leistungsangebot
- Konzept- und Machbarkeitsstudien im Bereich magnetischer Antriebe
- exakte Berechnung und Auslegung elektromagnetischer Antriebssysteme als integrierte Komponenten
- hochpräzise elektromagnetische Direktantriebe bis zu 6D
- magnetische Führungen und Lagerungen
- Regelungsentwurf und Implementierung auf Kundenhardware
- virtuelle Prototypen
- Fertigungsüberleitung
Unser Portfolio umfasst unter anderem:
- exakte Berechnung und Auslegung elektromagnetischer Antriebssysteme als integrierte Komponenten
- systematischer FEM-Einsatz zur Modellierung von:
- Statik, Strukturdynamik,
- Magnetik, Elektrostatik,
- Thermik und gekoppelten Phänomenen,
- um aufwendige Redesigns zu eliminieren und Zuverlässigkeit und Robustheit zu erhöhen
- thermisches Management von Aktorsystemen:
- thermische Modellbildung
- Temperierungskonzepte
- Validierung
- Entwurf luft-/magnetgeführter Aktorsysteme mit nm-Präzision
- Antriebssysteme für den Einsatz im Vakuum
- Entwurf von Aktorsystemen für Applikationen mit höchster Dynamik (200 m/s2)
- modellbasierte und experimentelle Optimierung von Maschinendynamik und Schwingungsverhalten
- Erarbeiten von Lösungskonzepten auf Basis einer modellbasierten Gesamtsystembetrachtung
- Regelungen für Aktorsysteme mit nm-Präzision
- Hardware/Software-Codesign von Steuerungen für Aktor- und Sensorsysteme
- Zuverlässigkeit und Effizienz durch strukturierten Entwicklungsprozess
- Leistungsfähige Regelalgorithmen:
- adaptiv,
- minimale Systemanregung,
- Störgrößenkompensation
- Architekturentwurf und Parametrisierung mit Rapid-Prototyping-Tools
- Implementierung auf Zielhardware
- messtechnische Identifikation/Verifikation von Systemdynamik/Modell
- Echtzeittest von Steuergeräten an HIL-Prüfständen
- drahtgebundene Echtzeitvernetzung
- Anpassung von Echtzeitbetriebssystemen inkl. Portierung auf stark ressourcenbeschränkte HW-Plattformen
Applikationsfelder und technische Ausstattung
- optische Inspektion und Analyse
- Medizintechnik
- Laserpräzisionsbearbeitung
- Mehrkoordinatenmesstechnik mit nm- und sub-nm-Präzision
- MEMS- und Mikrosystemtechnikfertigung
- Nanotechnologie
- Regelungen für eingebettete Direktantriebe (linear, rotatorisch) z.B. in medizinischen Geräten
- Regelungen für 6D-Positionierungen, nm-Präzision, hohe Dynamik
- umfangreiche Entwurfssoftware wie MATLAB/Simulink, ANSYS, Maxwell und leistungsfähige Rechentechnik
- interferometrische und kapazitive Weg- und Winkelmesstechnik
- Messtechnik für magnetische Größen
- Schwingungs- und Analysemesstechnik
- präzise Temperiertechnik, Temperaturmesstechnik, Thermographie
- Vakuumkammern für Experimentalaufbauten
- Entwicklungsumgebungen für industrielle Steuerungen wie B&R, Beckhoff
- Rapid Prototyping Systeme, wie dSpace, für schnelle Erstinbetriebnahme
Kontakt
Kontakt
Dr.-Ing. Ludwig Herzog
Leiter Mechatronik
ludwig.herzog(at)imms.de+49 (0) 3677 874 93 60
Dr. Ludwig Herzog gibt Ihnen Auskunft zu unserer Forschung an magnetischen 6D-Direktantrieben mit nm-Präzision für die nm-Vermessung und -Strukturierung von Objekten. Er unterstützt Sie mit Dienstleistungen für die Entwicklung mechatronischer Systeme, für Simulation, Design und Test von MEMS sowie für Finite-Elemente-Modellierung und Simulation.
Zugehörige Inhalte
Projekt
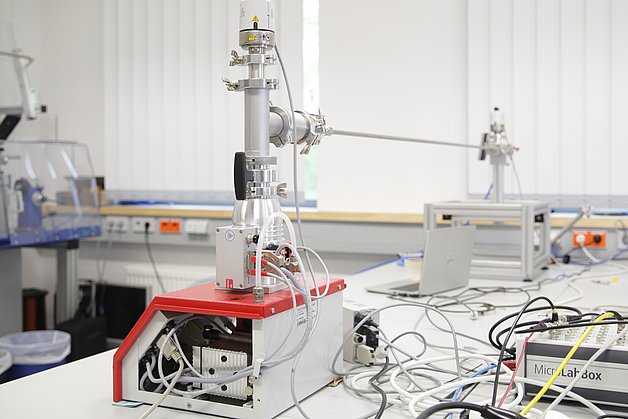
OptoMed-Vakuumluftlager
Luftlager in Hochpräzisions-Vakuumanwendungen? Mit unseren Partnern loten wir das technisch Machbare dieses (scheinbaren) Widerspruchs aus.
Projekt
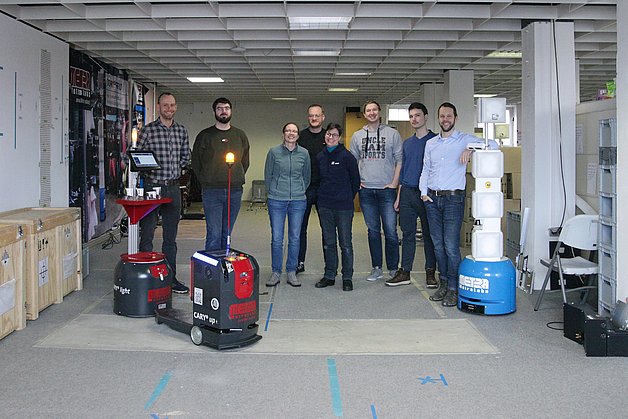
ERA-AMR
Entwicklung und Realisierung optimierter Antriebssysteme für Autonome Mobile Roboter
Projekt
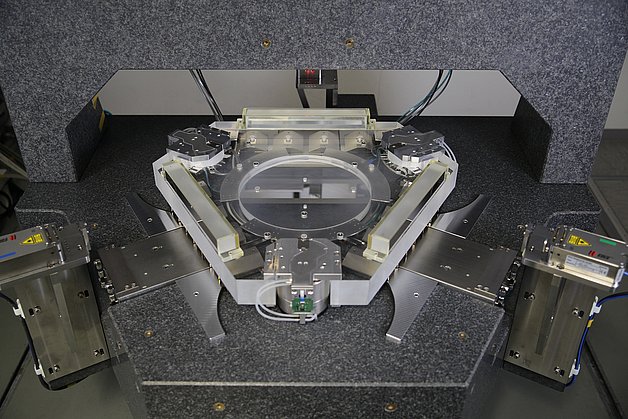
K4PNP+Z
Das IMMS hat Aktoren entwickelt, um Objekte in Ebenen bis 200 mm Durchmesser mit 25 mm Vertikalhub nanometergenau zu positionieren.

Projekt
INPOS
Neuartiger integrierter 6DOF-Direktantrieb bewegt großflächige Objekte mit geringer vertikaler Ausdehnung nanometergenau im Raum.

Referenz
Dr. Markus Lapczyna, Eppendorf
„Das IMMS hat das System nach kurzer Zeit tiefgehend verstanden und daher diverse Einflussfaktoren identifizieren und gründlich qualitativ aufarbeiten können. Die Ergebnisse sprechen für sich und auch mit der Art der Zusammenarbeit sind wir rundum zufrieden.“

Referenz
Dr. Denis Dontsov, SIOS Meßtechnik GmbH
„Mit dem Ergebnis sind wir äußerst zufrieden: Die erreichten Positionierresultate zeigen ein hohes Potential für unsere künftigen kundenspezifischen Problemstellungen und auch für neuartige Nanopositioniersysteme von SIOS mit deutlich vergrößertem Messbereich.“
Referenz
Prof. Dr. Thomas Arnold, Leibniz IOM
„Mit dem entstandenen Demonstratorgerät sind wir äußerst zufrieden. Dazu hat neben der ausgewiesenen Kompetenz für Antriebstechnik und Erfahrung mit Entwicklungsdienstleistungen für Forschungsinstitute die professionelle, zielgerichtete und konstruktive Herangehensweise des IMMS beigetragen.“

Referenz
Prof. Dr. Almuth Einspanier, Universität Leipzig
„Seit 2011 forschen wir an einem Verfahren, mit dem man per Hormonanalyse zuverlässig das Geschlecht eines Hühnerkükens vor dem Schlupf bestimmen kann. Mit dem IMMS haben wir einen Partner gefunden, der mit uns die prinzipielle Durchführbarkeit einer maschinellen sowie für mehrere Eier gleichzeitigen Probenentnahme untersucht hat.“
Nonholonomic Omnidirectional Mobile Robot with Dual Steerable Drive Modules – Part I: Modeling
Alex S. Huaman1, Michael Katzschmann1, Tom Mehner2, Johann Reger32026 30th International Conference on Methods and Models in Automation and Robotics (MMAR), , Międzyzdroje, Poland, pp. 226-231, DOI: doi.org/10.1109/MMAR70562.2026.116678611IMMS Institut für Mikroelekronik- und Mechatronik-Systeme gemeinnützige GmbH (IMMS GmbH), Ehrenbergstraße 27, 98693 Ilmenau, Germany, 2MetraLabs GmbH, Weimarer Str. 28, 98693 Ilmenau, Germany, 3Technische Universität Ilmenau, 98684 Ilmenau, P.O. Box 10 05 65, GermanyNonholonomic Omnidirectional Mobile Robot with Dual Steerable Drive Modules – Part II: Tracking Control
Alex S. Huaman1, Michael Katzschmann1, Tom Mehner2, Johann Reger32026 30th International Conference on Methods and Models in Automation and Robotics (MMAR), , Międzyzdroje, Poland, pp. 232-237, DOI: doi.org/10.1109/MMAR70562.2026.116678641IMMS Institut für Mikroelekronik- und Mechatronik-Systeme gemeinnützige GmbH (IMMS GmbH), Ehrenbergstraße 27, 98693 Ilmenau, Germany, 2MetraLabs GmbH, Weimarer Str. 28, 98693 Ilmenau, Germany, 3Technische Universität Ilmenau, 98684 Ilmenau, P.O. Box 10 05 65, GermanyNonholonomic Omnidirectional Mobile Robot with Dual Steerable Drive Modules – Part III: Steering Control
Alex S. Huaman1, Michael Katzschmann1, Tom Mehner2, Johann Reger32026 30th International Conference on Methods and Models in Automation and Robotics (MMAR), , Międzyzdroje, Poland, pp. 238-243, DOI: doi.org/10.1109/MMAR70562.2026.116678971IMMS Institut für Mikroelekronik- und Mechatronik-Systeme gemeinnützige GmbH (IMMS GmbH), Ehrenbergstraße 27, 98693 Ilmenau, Germany, 2MetraLabs GmbH, Weimarer Str. 28, 98693 Ilmenau, Germany, 3Technische Universität Ilmenau, 98684 Ilmenau, P.O. Box 10 05 65, GermanyFrom Tracking Error to Accuracy – Error Budgeting and Compensation Approaches in Long-Range Nanopositioning Systems
Ludwig Herzog12026 PI Symposium on Mechatronics System Design, , Karlsruhe, Germany, DOI: doi.org/10.5281/zenodo.212813021IMMS Institut für Mikroelekronik- und Mechatronik-Systeme gemeinnützige GmbH (IMMS GmbH), Ehrenbergstraße 27, 98693 Ilmenau, Germany
Das könnte Sie auch interessieren
Leitanwendung
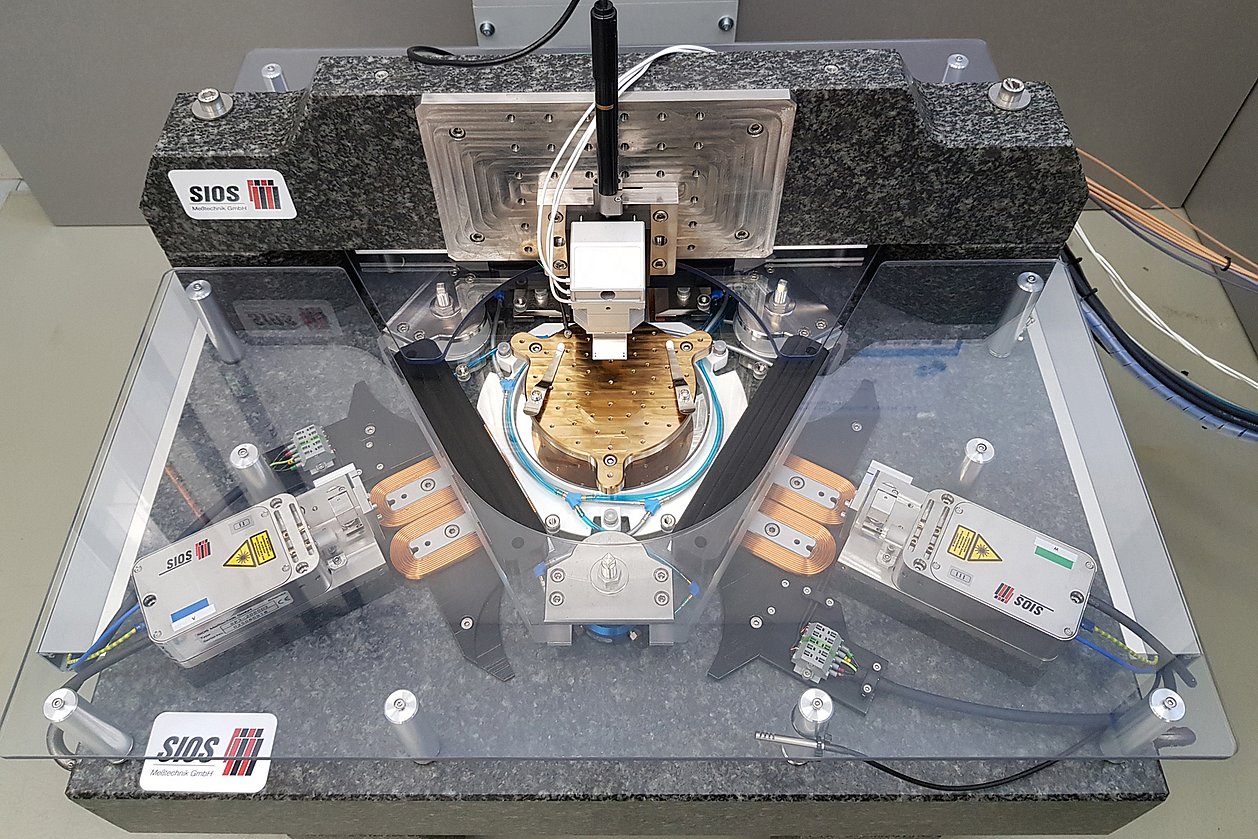
nm-Vermessung und -Strukturierung von Objekten
Um beispielsweise die immer höhere Komplexität integrierter Systeme auf immer kleineren Halbleiterflächen fertigen zu können, forschen wir an immer präziseren Antrieben zur Nanometer-Vermessung und -Strukturierung von Objekten.
Forschungsfeld
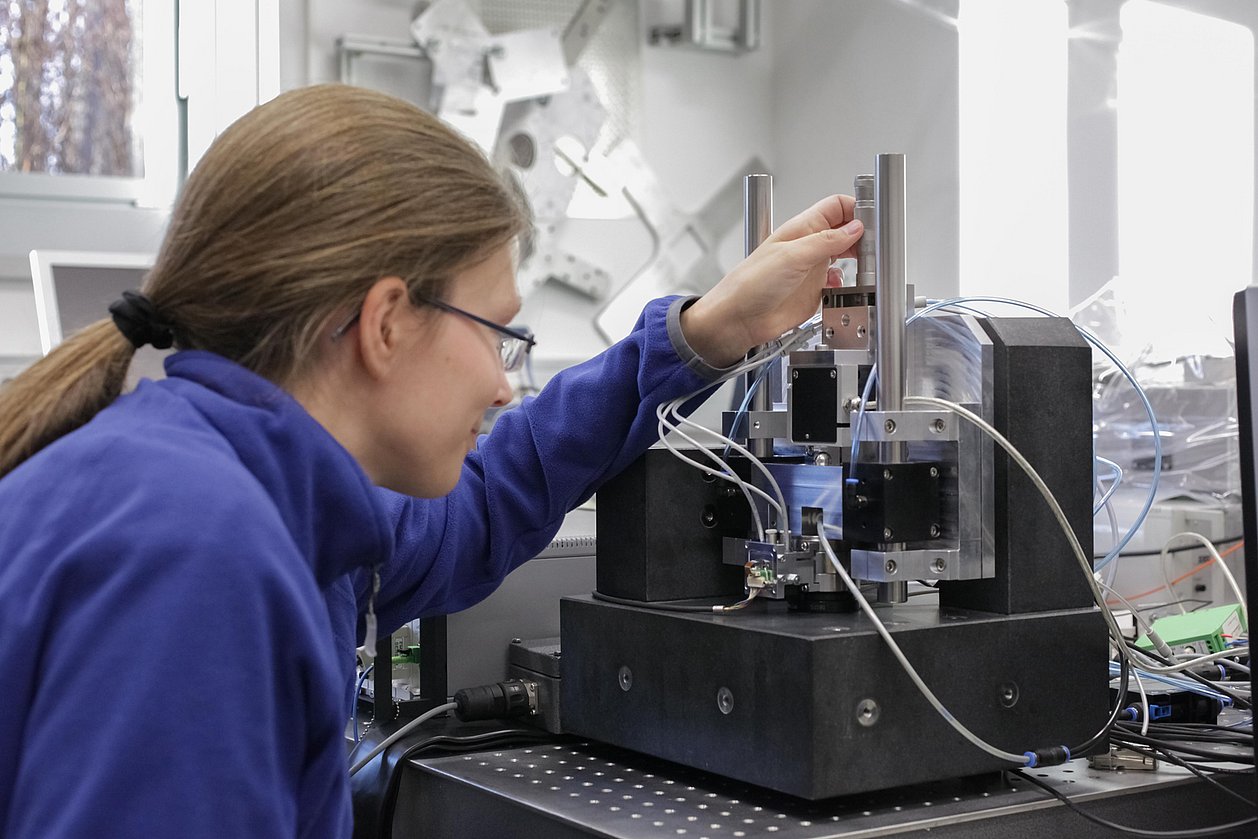
Magnetische 6D-Direktantriebe mit nm-Präzision
Um die Fertigung makroskopischer High-Tech-Produkte mit mikroskopischer Präzision zu ermöglichen, forschen wir an wissenschaftlichen Grundlagen und technischen Lösungen für Nanopositioniersysteme für große Bewegungsbereiche.